https://www.cnbc.com/video/2025/05/20/elon-musk-confirms-tesla-plan-for-robotaxis-on-austin-roads-in-june.html 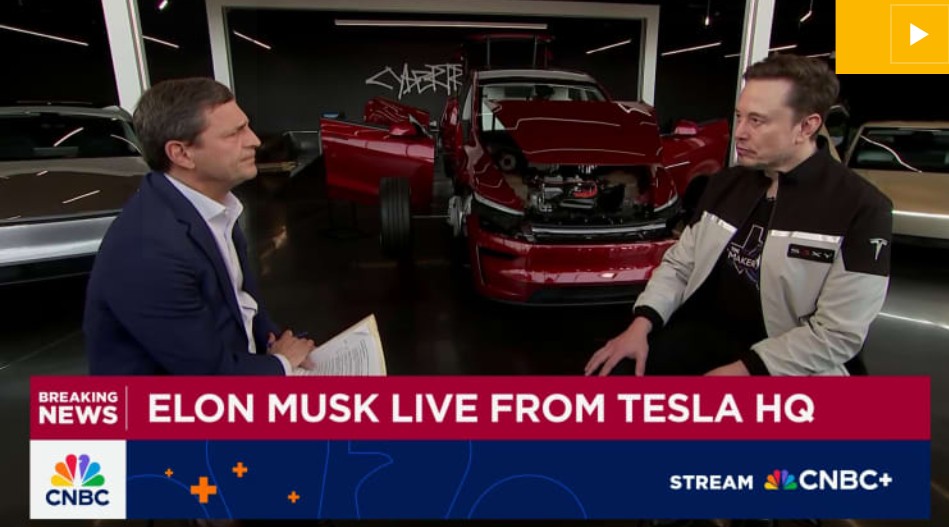
사진출처 CNBC
테슬라가 오랫동안 예고해 온 로보택시 서비스가 드디어 현실로 다가오고 있다. 엘론 머스크는 CNBC 인터뷰(2025.05.21.)에서 다음 달 오스틴에서 첫 테스트를 시작할 것이며, 초기에는 가장 안전하다고 판단되는 지역으로 제한될 것이라고 밝혔다. 이는 머스크가 주장해 온 완전한 범용 자율주행 시스템에서 한 발 물러선 결정이다. 그는 수년간 테슬라가 어떤 도로 환경에서도 인간의 개입 없이 주행할 수 있도록 하겠다고 공언해 왔지만, 현실적인 안전 문제로 인해 특정 지역을 지오펜스(geofence, 지역 경계 설정)로 설정하는 방향으로 가닥을 잡았다. 이러한 변화는 완전 자율주행의 실현을 위한 중요한 단계이자, 보다 신중한 접근 방식의 일환이라 볼 수 있다. 머스크는 특히 차량이 교차로에서 안정적으로 주행할 수 있다는 강한 확신이 없을 경우 교차로를 우회할 것이라고 설명하며, 차량 배치에 있어 극도로 신중하게 접근할 것이라고 강조했다. 이는 단순한 기술 실험이 아니라 실제 운행을 위한 안전성을 최우선으로 고려한 조치라고 볼 수 있다. 또한 그는 초기 단계에서 약 10대의 모델 Y SUV가 "무감독" 완전 자율주행 소프트웨어를 탑재한 채 운행될 것이며, 원격 모니터링을 통해 관찰될 것이라고 밝혔다. 하지만 차량에는 안전 운전자가 탑승하지 않을 예정이라는 점에서 테슬라의 로보택시가 기존 자율주행차보다 더욱 과감한 시도를 하는 셈이다. 소규모로 시작하여 점진적으로 규모를 확대하겠다는 그의 접근 방식은 신중하면서도 실용적인 전략으로 보인다. 머스크는 올해 말 캘리포니아를 비롯한 여러 주에서도 비슷한 테스트를 진행할 계획이라고 밝혔으며, 테슬라의 로보택시 사업이 점차 확장될 가능성을 시사했다. 자율주행차 업계에서 Waymo 같은 기업은 로보택시 운행 시 원격 모니터링 인력을 배치하여 차량을 직접 제어하기보다는 상황에 맞는 조언을 제공하는 방식으로 운영하고 있다. 테슬라도 유사한 접근법을 취할 가능성이 있지만, 그 방식이 얼마나 효과적으로 구현될지는 아직 지켜봐야 할 문제다. 머스크의 비전이 실제 도로 위에서 어떻게 실현될지, 그리고 자율주행차가 우리의 일상에 어떤 변화를 가져올지 관심을 갖고 지켜볼 필요가 있다. 한편, 테슬라는 자율주행 기술의 선두주자로 오랫동안 발전을 거듭해왔다. 그 핵심에는 “오토파일럿(Autopilot)”과 완전 자율주행(FSD, Full Self-Driving) 시스템이 있다. 그러나 테슬라의 자율주행 기술이 완벽하게 구현된 것은 아니다. 머스크는 몇 년 내로 SAE 레벨 5를 달성할 것이라고 주장했지만, 현실적으로 아직 인간의 감독이 필요한 상태다. 이에 대해 규제 기관과 안전 전문가들은 자율주행 시스템의 안정성에 대해 우려를 표하고 있으며, 특히 FSD 베타 버전이 일반 소비자에게 배포되는 방식이 논란이 되고 있다. 최근 머스크는 “사이버캡(Cybercab)”이라는 완전 자율주행 기반의 승차 공유 서비스를 발표하며 향후 개선 계획을 공개했다. 테슬라의 자율주행 기술이 더욱 발전해 우리 삶에 깊숙이 자리 잡게 될 날이 머지않았지만, 완전한 자율주행 시대가 실현되기까지는 여전히 많은 도전과 검증이 필요할 것으로 보인다. 기술적 진보와 사회적 합의, 그리고 안전성 검토가 맞물려야 할 이 과정에서 테슬라가 어떤 해법을 제시할지 주목할 필요가 있다.
| 

https://www.cnbc.com/video/2025/05/20/elon-musk-confirms-tesla-plan-for-robotaxis-on-austin-roads-in-june.html
사진출처 CNBC
테슬라가 오랫동안 예고해 온 로보택시 서비스가 드디어 현실로 다가오고 있다. 엘론 머스크는 CNBC 인터뷰(2025.05.21.)에서 다음 달 오스틴에서 첫 테스트를 시작할 것이며, 초기에는 가장 안전하다고 판단되는 지역으로 제한될 것이라고 밝혔다.
이는 머스크가 주장해 온 완전한 범용 자율주행 시스템에서 한 발 물러선 결정이다. 그는 수년간 테슬라가 어떤 도로 환경에서도 인간의 개입 없이 주행할 수 있도록 하겠다고 공언해 왔지만, 현실적인 안전 문제로 인해 특정 지역을 지오펜스(geofence, 지역 경계 설정)로 설정하는 방향으로 가닥을 잡았다. 이러한 변화는 완전 자율주행의 실현을 위한 중요한 단계이자, 보다 신중한 접근 방식의 일환이라 볼 수 있다.
머스크는 특히 차량이 교차로에서 안정적으로 주행할 수 있다는 강한 확신이 없을 경우 교차로를 우회할 것이라고 설명하며, 차량 배치에 있어 극도로 신중하게 접근할 것이라고 강조했다. 이는 단순한 기술 실험이 아니라 실제 운행을 위한 안전성을 최우선으로 고려한 조치라고 볼 수 있다.
또한 그는 초기 단계에서 약 10대의 모델 Y SUV가 "무감독" 완전 자율주행 소프트웨어를 탑재한 채 운행될 것이며, 원격 모니터링을 통해 관찰될 것이라고 밝혔다. 하지만 차량에는 안전 운전자가 탑승하지 않을 예정이라는 점에서 테슬라의 로보택시가 기존 자율주행차보다 더욱 과감한 시도를 하는 셈이다.
소규모로 시작하여 점진적으로 규모를 확대하겠다는 그의 접근 방식은 신중하면서도 실용적인 전략으로 보인다. 머스크는 올해 말 캘리포니아를 비롯한 여러 주에서도 비슷한 테스트를 진행할 계획이라고 밝혔으며, 테슬라의 로보택시 사업이 점차 확장될 가능성을 시사했다.
자율주행차 업계에서 Waymo 같은 기업은 로보택시 운행 시 원격 모니터링 인력을 배치하여 차량을 직접 제어하기보다는 상황에 맞는 조언을 제공하는 방식으로 운영하고 있다. 테슬라도 유사한 접근법을 취할 가능성이 있지만, 그 방식이 얼마나 효과적으로 구현될지는 아직 지켜봐야 할 문제다.
머스크의 비전이 실제 도로 위에서 어떻게 실현될지, 그리고 자율주행차가 우리의 일상에 어떤 변화를 가져올지 관심을 갖고 지켜볼 필요가 있다.
한편, 테슬라는 자율주행 기술의 선두주자로 오랫동안 발전을 거듭해왔다. 그 핵심에는 “오토파일럿(Autopilot)”과 완전 자율주행(FSD, Full Self-Driving) 시스템이 있다.
그러나 테슬라의 자율주행 기술이 완벽하게 구현된 것은 아니다. 머스크는 몇 년 내로 SAE 레벨 5를 달성할 것이라고 주장했지만, 현실적으로 아직 인간의 감독이 필요한 상태다. 이에 대해 규제 기관과 안전 전문가들은 자율주행 시스템의 안정성에 대해 우려를 표하고 있으며, 특히 FSD 베타 버전이 일반 소비자에게 배포되는 방식이 논란이 되고 있다.
최근 머스크는 “사이버캡(Cybercab)”이라는 완전 자율주행 기반의 승차 공유 서비스를 발표하며 향후 개선 계획을 공개했다. 테슬라의 자율주행 기술이 더욱 발전해 우리 삶에 깊숙이 자리 잡게 될 날이 머지않았지만, 완전한 자율주행 시대가 실현되기까지는 여전히 많은 도전과 검증이 필요할 것으로 보인다. 기술적 진보와 사회적 합의, 그리고 안전성 검토가 맞물려야 할 이 과정에서 테슬라가 어떤 해법을 제시할지 주목할 필요가 있다.